Lidar Extractor
Exploitez vos scans LiDAR sur macOS et Windows — jusqu’au centimètre.
Appareils pris en charge : 3DMakerpro Raven & Raven Max · Eagle & Eagle Max · Hawk · SHARE C1 (bêta) — + caméra 360 Insta360 X4/X5 pour la colorisation et le Gaussian Splat
Télécharger pour macOS Télécharger pour Windows Aide & guidemacOS 12 ou plus récent · Universel (Apple Silicon & Intel) · signé et notarisé Apple
Windows 10/11 (64 bits) · installeur ou version portable
Version 0.9.27 · mise à jour le 04/10/2026 21:44
Lidar Extractor Remote
Pilotez votre Raven depuis votre téléphone : lancer un scan, aperçu live, écran déporté et transfert vers le bureau.
iPhone : recevoir l’invitation TestFlight par email
La version iOS est disponible en bêta : installez-la directement via TestFlight, ou recevez une invitation par email.
Installation hors Play Store : autorisez les « sources inconnues » à l’installation.
Quoi de neuf — v0.9.27
Application Remote (iPhone / Android 1.2.0) et agent du Raven 0.6.17 : l'agent se met à jour directement depuis l'app (bouton dans le bandeau « agent à mettre à jour »), sans ordinateur ; quand un nouvel appareil demande à se connecter, le Raven affiche « Autoriser / Refuser / Toujours refuser » sur son écran — plus besoin d'un second appareil ni de redémarrer ; l'écran déporté se connecte du premier coup ; Android : permissions réseau (l'app ne pouvait pas se connecter), vignette caméra et coupe de la carte alignées sur iOS ; vue de dessus = tout sous la coupe par défaut. Visionneuse : dans le rejeu du parcours, bouton « Photo » (texture) pour habiller les points avec la photo du moment (désactivé par défaut). Les fichiers cachés (« ._fichier » des disques externes) ne sont plus listés. Mise en service : x11vnc n'est plus écrasé pendant qu'il tourne.
🎬 Vidéos de présentation — en un clic
Transformez n’importe quel scan en vidéo cinématique « radiographie » : orbite lente, points lumineux, rendu prêt à publier. Bouton 🎬 dans le viewer, export MP4 direct — sans Blender, sans montage.


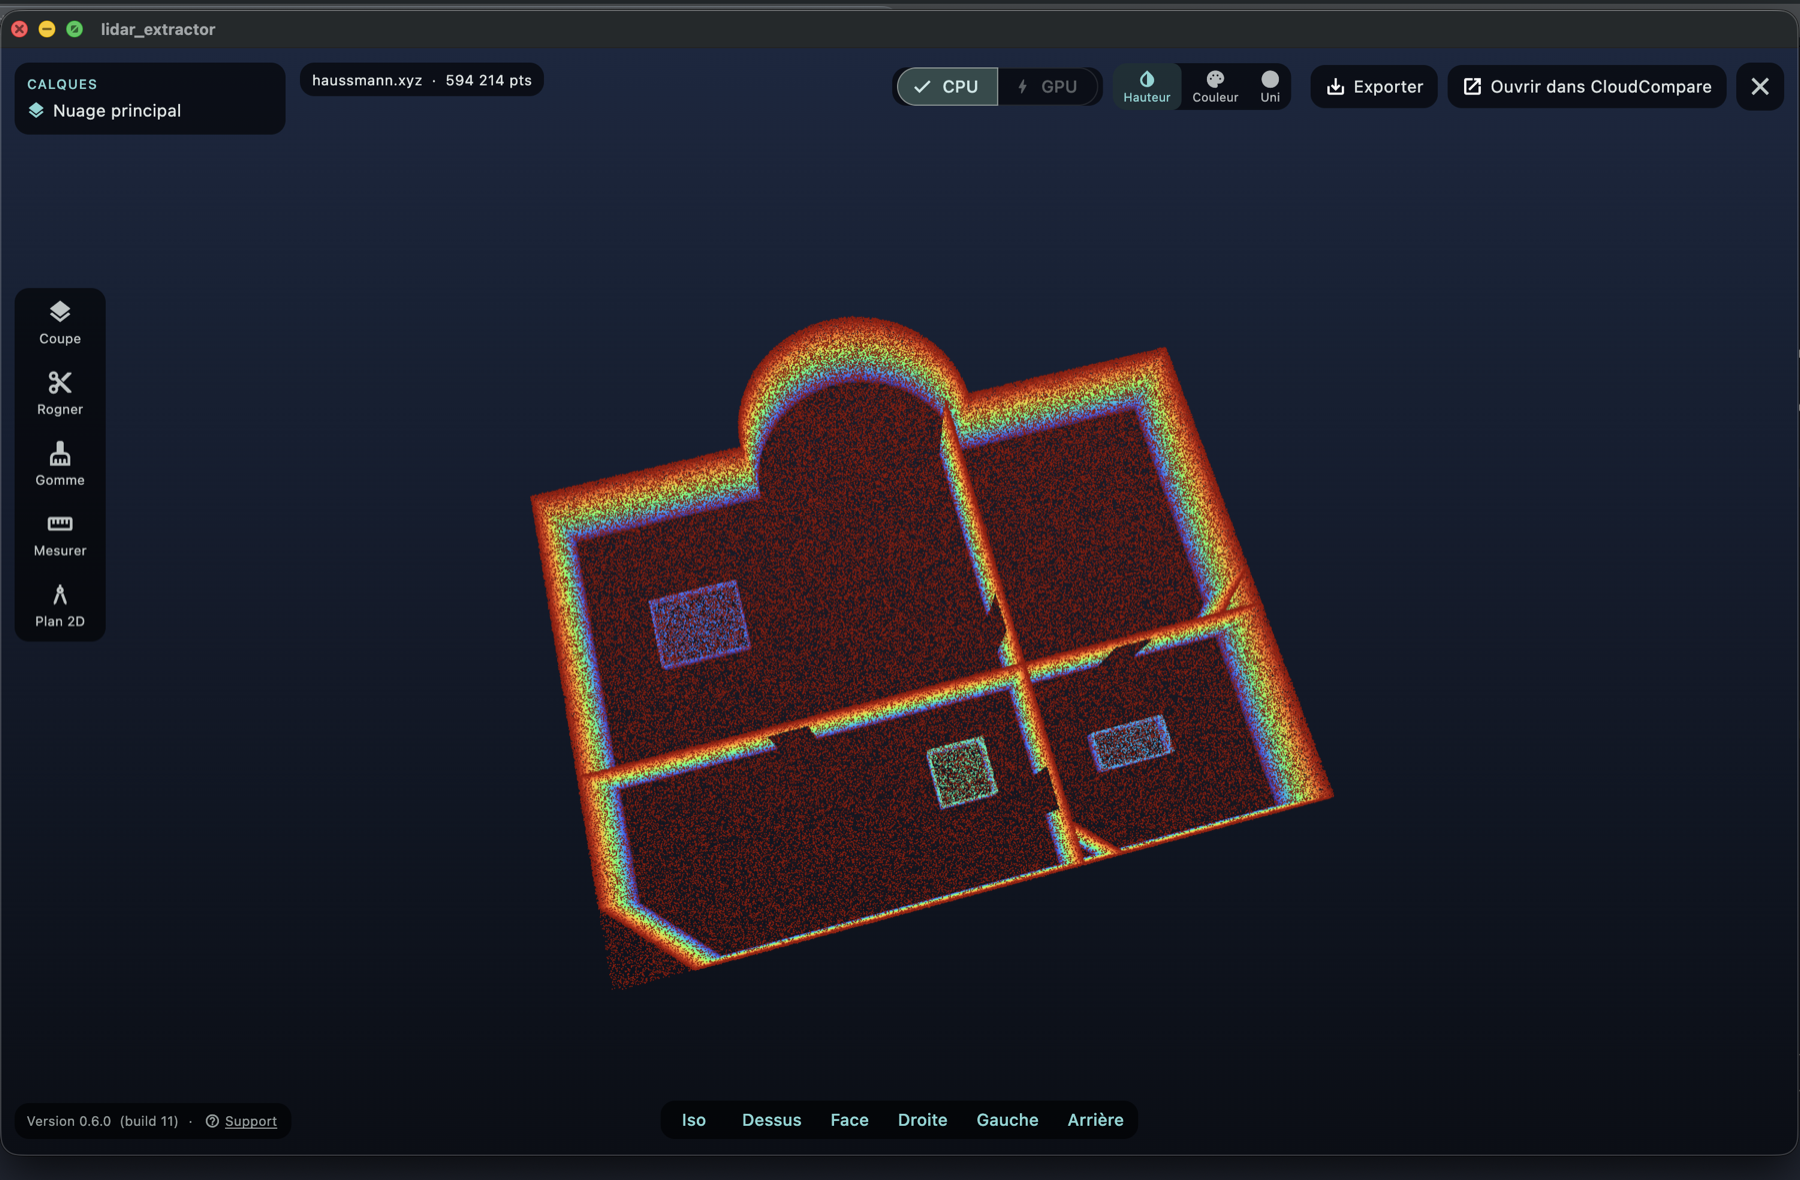
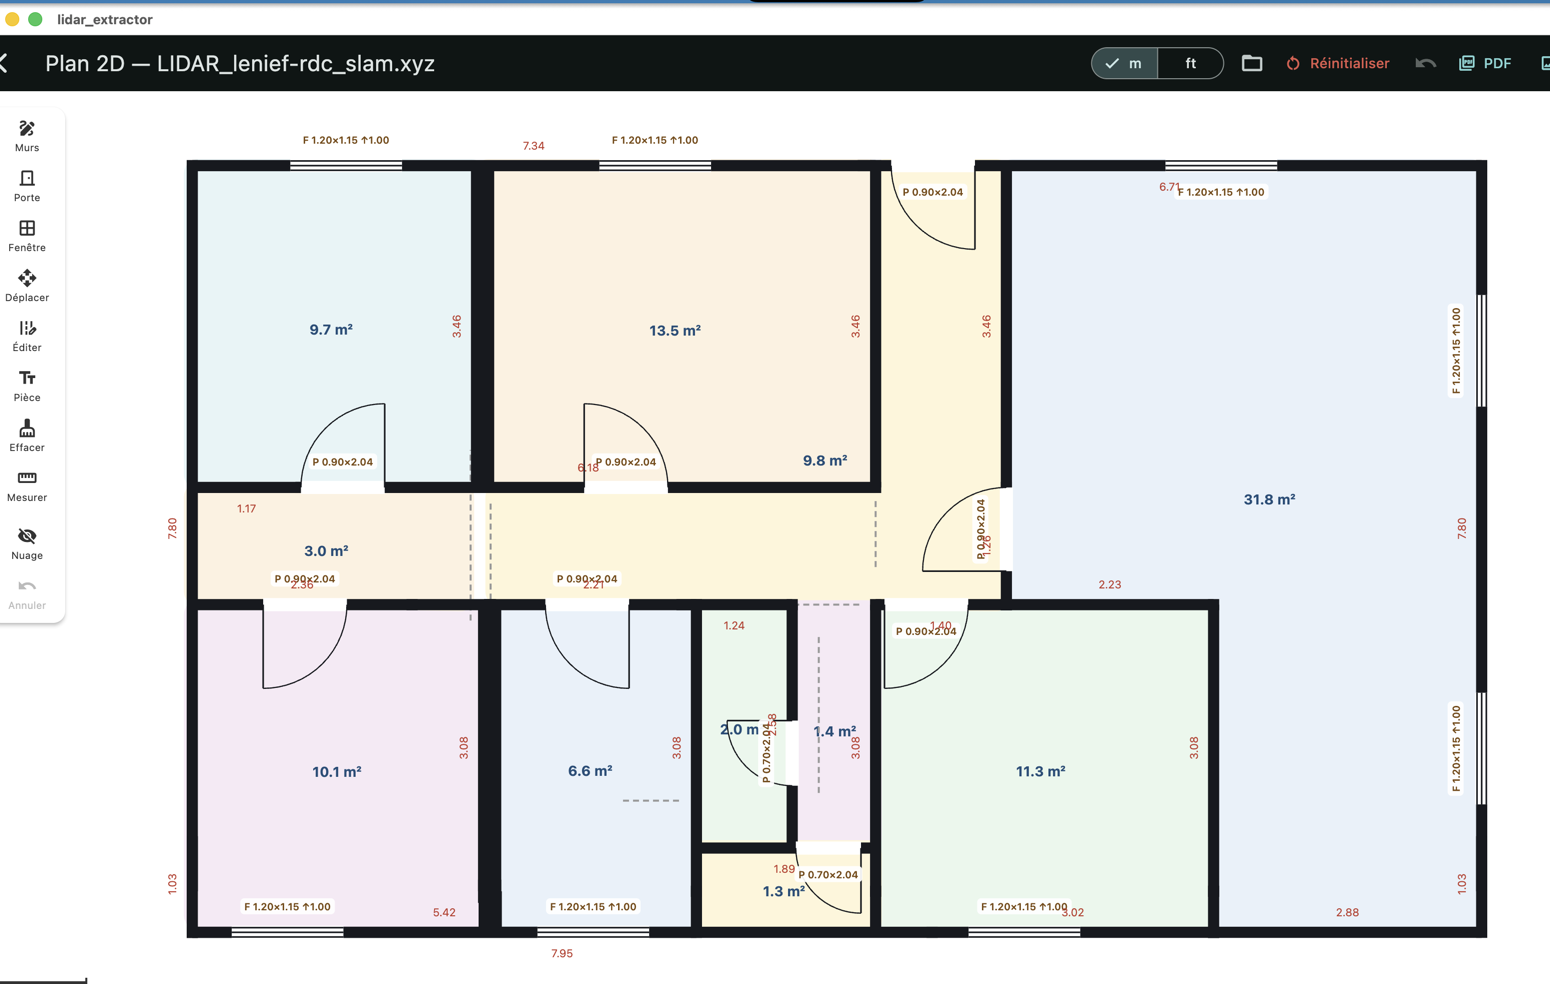

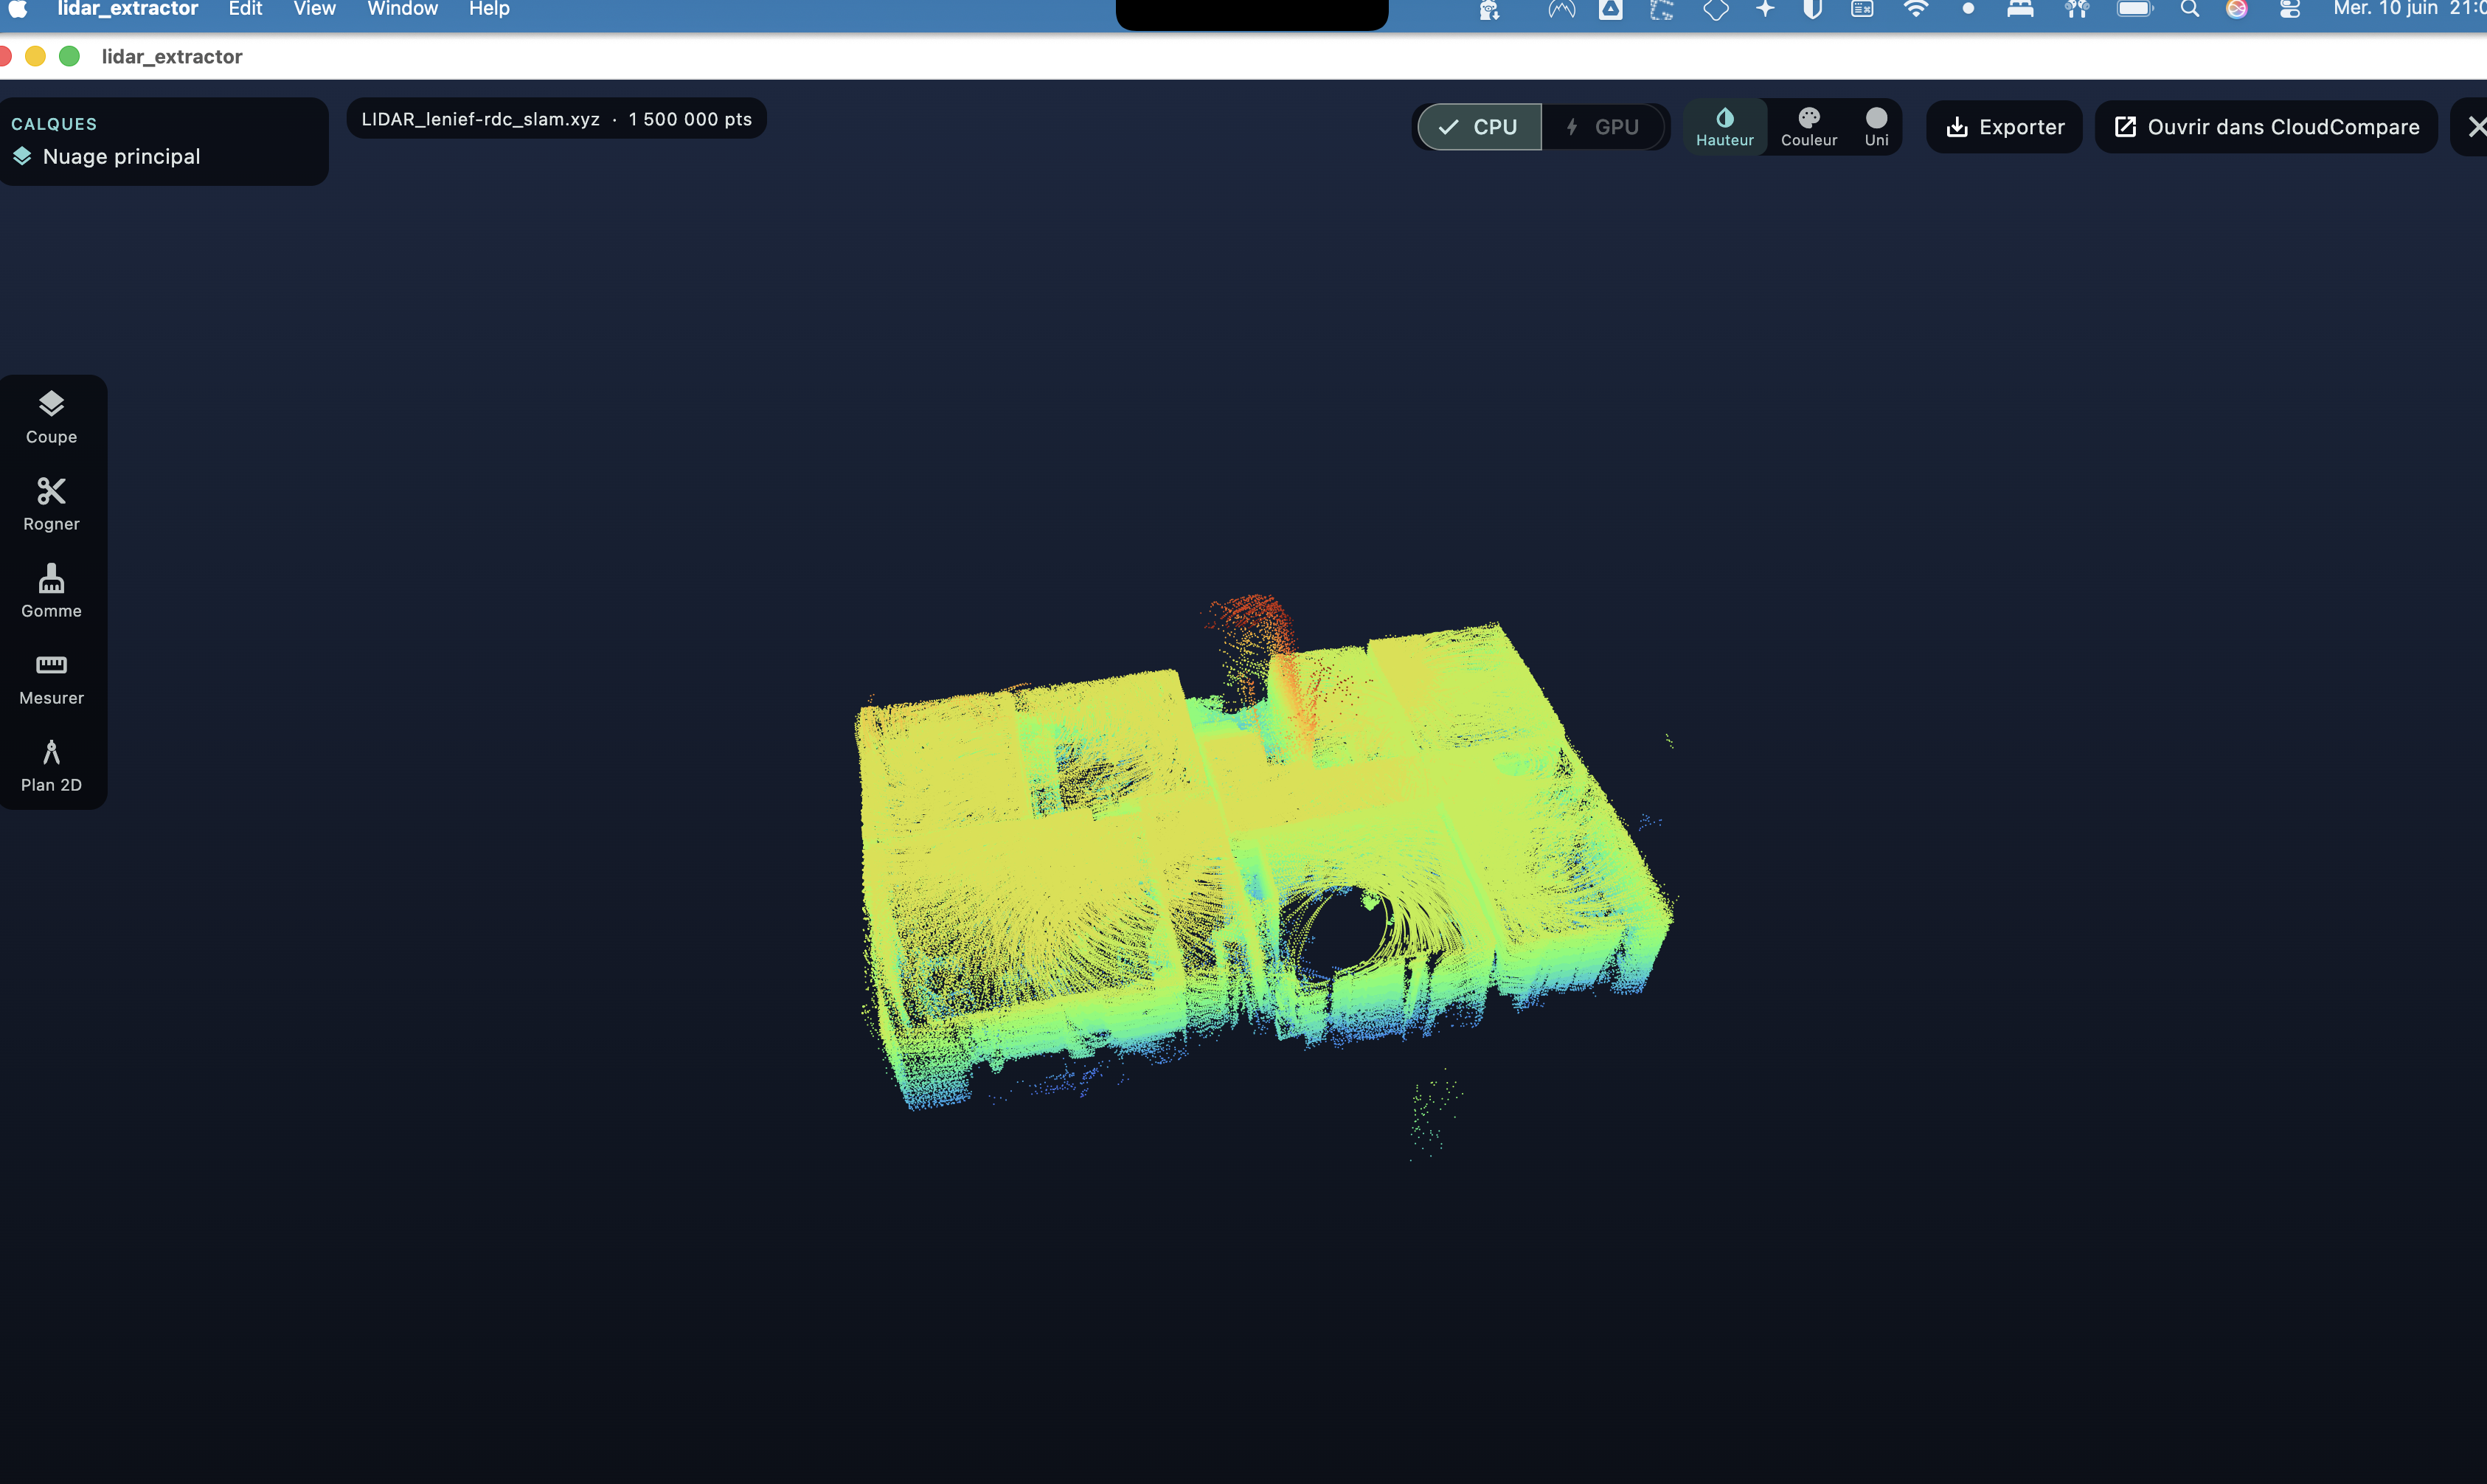


Application macOS et Windows pour les scanners LiDAR 3DMakerpro Raven, Raven Max, Eagle, Eagle Max et Hawk. Décode le format .amap, reconstruit les nuages de points par SLAM, colorise depuis les caméras, et exporte en XYZ, PLY, E57 et LAS géoréférencé (RTK/GNSS). Plans 2D, mesures et Gaussian Splatting inclus.
Fonctionnalités
Plan 2D automatique
L'app dessine le plan du bien depuis le nuage : murs, portes et pièces avec surfaces m². Éditeur intégré : murs avec épaisseur, portes/fenêtres avec dimensions et sens d'ouverture, noms de pièces, cotes — avec le nuage en calque pour corriger.
Plans PDF, SVG & DXF
Export du plan en PDF à échelle normalisée (1:50, 1:100… ou échelles US) avec cartouche professionnel, format A4/A3/Letter/Tabloid ; SVG ; DXF multi-calques (murs, portes, fenêtres, noms, pièces, nuage) pour AutoCAD.
Décodage .amap
Lecture du format Raven validée au point près (RMS 3D 0,004 mm).
SLAM natif
Reconstruction des scans bruts (sans .amap) : odométrie LiDAR avec fusion IMU serrée (IESKF) et fermeture de boucle — des pièces alignées même sur les scans en plusieurs ailes.
Exports
XYZ, PLY, E57 et LAS géoréférencé (UTM/EPSG), avec colorisation caméra optionnelle.
Visualiseur 3D
Aperçu intégré (CPU/GPU), ouverture des .las, visualiseur sur fond de carte (OpenStreetMap / satellite) et export vers CloudCompare.
Outils de mesure
Coupe, rognage, gomme et mesures (longueur, surface) directement dans le nuage.
Géoréférencement cm mondial
Post-traitement RTK (PPK) automatique : l’app télécharge la station de référence EUREF la plus proche de votre chantier — partout en Europe, sans station embarquée — pour un géoréférencement au centimètre.
LiDAR Hesai & Livox
Prend en charge les scanners à LiDAR Hesai JT16 (Raven — 16 canaux, 360°×40°, portée 100 m, précision ±3 cm) et Livox (ex. Eagle) : détection automatique du capteur.
macOS & Windows, multilingue
Disponible sur macOS et Windows, interface en français, anglais, espagnol et allemand, avec gestion de projets.
Raven, Eagle, Hawk & C1
De 1 à 4 caméras selon le modèle (colorisation) et géoréférencement GNSS / RTK : nuage en coordonnées ENU métriques, nord en haut.
Compatible Raven, Eagle, Hawk & SHARE C1
Pris en charge : 3DMakerpro Raven Standard (1 caméra) et Raven Max (RTK, 2 caméras, géoréférencement GNSS), testés jusqu'au firmware 7.0.1r ; Eagle et Eagle Max (jusqu'à 4 caméras) ; Hawk (3 caméras, GPS) ; SHARE C1 (bêta). Le mode stations de la 0.9.21 a été mis au point et vérifié sur le Raven Standard. Un autre modèle ou une autre configuration ? Envoyez-nous un dossier de scan (depuis l'app, bouton « Envoyer un retour ») ou écrivez-nous : c'est ainsi que la liste des appareils confirmés s'allonge.
Être prévenu des mises à jour
Laissez votre email pour être informé des nouvelles versions. Pas de spam.